🤖
🤖
核心导读
Eka Robotics凭借力敏夹爪与视觉-力-动作基础模型,完成1.5亿美元A轮融资,投后估值14.5亿美元。其机器人无需重新训练即可快速抓取多类物体,每小时约1500件、成功率超95%,专家称部分任务已超人类。公司以物理仿真和强化学习规模化训练,正切入工业拾取放置与线缆操作,但仍需验证产线长期稳定与任务泛化能力。
尽管投入了数十亿美元,并向深度学习模型喂入无数视频,机器人仍然不太擅长抓取物体。
这一局面可能即将改变,这要归功于Eka Robotics打造的一套操作架构,其中包括力敏夹爪和一种新型深度学习模型。该公司由麻省理工学院教授Pulkit Agrawal和前Google DeepMind研究员Tuomas Haarnoja创立,刚刚完成1.5亿美元A轮融资,投后估值达14.5亿美元,由风投基金a16z和F-Prime领投。
“它们在某些任务上已经超越人类表现,因此我们认为,未来几个月内,许多灵巧操作任务都将出现超人类表现。”共同领投本轮融资的a16z普通合伙人Raghu Raguram对TechCrunch表示。
在机器人演示层出不穷的时代,Eka的能力令资深机器人建造者感到震惊。
伊利诺伊大学厄巴纳-香槟分校教授Kris Hauser表示,与他最近看到的其他机器人演示相比,Eka具有一种“令人惊叹的效果”。Hauser说,Eka机器人“无需重新训练就能适应大量不同物体”,并补充说它还有一种“人性,一种令人不安的人性:如果第一次失败,它会一遍又一遍地尝试”。
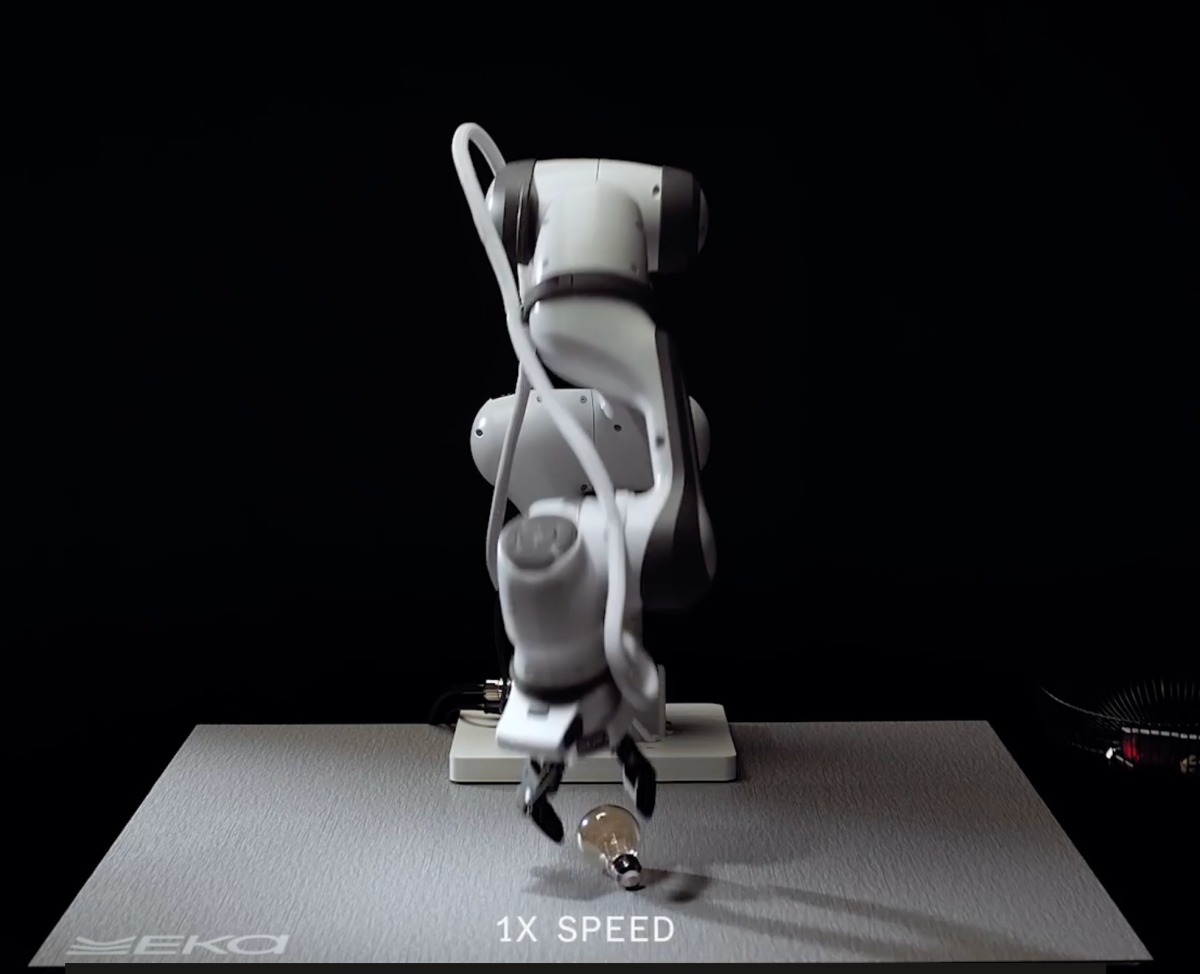
另一位因在前沿实验室工作而要求匿名的机器人专家告诉TechCrunch,观看Eka机器人行动是一种情感体验,堪比5到10年前机器人首次实现可靠腿式运动时的感受。不妨亲自看看:
这里值得注意的是什么?机器人移动得多么流畅、多么迅速。它每小时可以抓取约1500个重量不超过1公斤的物体,而人类约为600个;Eka称其可靠抓取物体的成功率超过95%。而且机械臂移动速度之快,强到足以伤到自身。据这位前沿实验室观察者称,这表明“他们非常信任自己的算法不会弄坏机器人。我想知道他们一路走来弄坏了多少台机器人?”
当这位前沿实验室的机器人专家见到Eka的机器人时,他们递给它一颗覆盆子,这显然是该实验室最喜欢的测试物品。“一个又大又重的机器人冲向我的手臂,然后及时减速,非常轻柔地触碰我,这种感觉我此刻仍能真切感受到。”他们告诉TechCrunch。
这些能力源于基础模型的构建方式。这里采用的不是视觉-语言-动作模型——那种模型被训练来理解语言、视觉输入和动作之间的关系——而是视觉-力-动作模型,重点关注语言、力输入和动作之间的关系。对当前生成式AI机器人模型方向持批评态度的人,如Rodney Brooks,认为如果不尝试表征力和触觉,这类模型将会失败;Eka的结果表明,这些批评者有其道理。
“视觉并不是解决最后一毫米问题的主要方式。”Eka联合创始人Agrawal对TechCrunch表示,“视觉大致告诉你物体在哪里、姿态如何,但真正的抓取、真正的搜索是通过力来发生的。”
Eka不得不设计一种独特的机械手,它比传统夹爪更灵活,并包含更多力传感器;它能对接触作出反应,因此不会压碎覆盆子。出于明显的竞争原因,创始人对如何实现这一点讳莫如深,但归根结底,是利用物理模拟器对机器人尝试抓取某物时会遇到的多种力进行建模,并以此创建一个可大规模运行的强化学习环境。他们表示,可以在几分钟内生成数千小时的机器人经验。
“Eka不是局限于从人类演示等来源收集的数据,而是通过强化学习推进这一方法,使机器人能够超越提供给它的任何演示。”Hauser说,“真正令人兴奋的是,他们能够不受训练数据的限制。”
Agrawal和Haarnoja最初在加州大学伯克利分校研究生院相识,是机器人控制强化学习领域的领军研究者。Eka的关键赌注是,这项技术可以通过仿真大规模实现,而不是依赖零工或机器人操作员花许多小时执行任务所收集的视频。仿真是实现其机器人可靠操作的关键,而过去对于需要与物体交互而非避开物体的任务,这已被证明更加困难。
“Eka正在弥合的是通用性与性能之间的差距,这一差距困扰着许多现代机器人技术。”Agrawal主张。
目前,最通用的物理AI模型——那些可以尝试许多不同任务的模型——并不特别擅长这些任务。但被训练为在单一任务上高度能干的AI模型,可能无法支撑公司的商业案例:生成式AI的承诺在于,机器人可以快速学习多种任务,甚至是新任务。
当前的方法擅长制造比以前更具通用智能的机器人——例如,ChatGPT最新的LLM Astra能够在陌生环境中操作机器人并执行任务,但速度慢且成本高。像Eka这样的模型的前景在于,它处理物理层面的问题,而更通用的模型则决定如何解决问题。例如,Astra可能知道盘子从洗碗机取出后要叠放进橱柜,但Eka的模型能够拿起盘子而不打破它。
“该领域大多数研究一直专注于规划,”Eka联合创始人Haarnoja说,“所以它们从顶层入手:高层智能,再向下推向物理层面。而我们是从底层向上思考。”
不过,Eka仍需要在实地证明自己。该公司正与多家工业客户进行秘密试点,开展拾取放置和线缆操作,但从实验室到产线的跨越几乎和从仿真到现实一样大。
“一个重大挑战将是在他们与集成商合作进入真实装配线时,系统需要整整一年无故障运行。”Hauser说。另一个未解问题是:“这些技术能在多大程度上泛化到不同任务?我看到的是拾取放置,但许多增值工业任务不仅仅涉及拾取放置。”
Agrawal也关注可部署性;他表示,目前Eka的夹爪硬件成本低于1000美元,额定工作循环为500万次,但最终目标是达到标准工业机械臂设定的2000万次循环门槛。
“我们正在构建的是如何设计整个工作流的工程,但我们起步时非常务实,我们认为拾取、排列、放置和线缆处理这两个垂直领域,让我们把它们做成全垒打。”Agrawal说,“一旦我们在这些领域打出全垒打,凭借我们正在开发的方法,天空才是极限。”
分享这篇文章: